
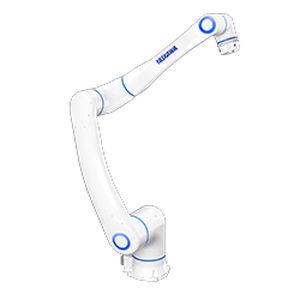


产品规格型号
| 类型 | 关节型、协作型 |
|---|---|
| 轴数 | 6轴 |
| 功能 | 搬运, 用于组装、码垛、堆垛、卸垛、螺丝拧紧 |
| 安装方式 | 落地式、吸顶式、壁挂式 |
| 应用行业 | 用于重负载 |
| 防护等级 | IP67 |
| 其他特性 | 紧凑型、高速 |
| 最大载荷 | 35 kg (77.162 lb) |
| 工作半径 | 203 cm (79.92 in) |
| 重复定位精度 | 0.04 mm (0.0016 in) |
| 速度 | 最大: 2 m/s (6.6 ft/s) 最小: 1 m/s (3.3 ft/s) |
| 工作温度 | 最大: 40 °C (104 °F) 最小: 0 °C (32 °F) |
| 重量 | 115 kg (253.5 lb) |
产品介绍
产品概述
35 kg有效负载协作机器人,适用于重型零件搬运、大型工件装配和高扭矩紧固
能够在整个工作范围内以各种姿态运输 35 kg
适用于大型或重型物品的卸垛/码垛以及高处堆放
高腕轴力矩可在整个工作范围内实现超过 200 N·m 的紧固操作
新型扭矩传感器可实现直观、平滑的手动引导
实现高工作速度,同时保持低碰撞力,以平衡生产率和安全性
纤细、紧凑的臂型减少了对周围环境的干扰
占地面积小(φ270),允许安装在狭窄空间内
机器人质量相对较低,简化了安装结构的设计
主要规格
名称: MOTOMAN-HC35
型号:YR-1-06VXC35-A00
结构形式:立式铰接式(6轴)
有效载荷:35 公斤
最大范围:2030 mm(至法兰尖端)
重复定位精度:0.04 mm (JIS B 8432)
运动范围(轴):S -210° 至 +210°; L -180° 至 +180°; U -75° 至 +255°; R -210° 至 +210°; B -90°至+270°; T -210° 至 +210°
最大关节速度:S 1.48 rad/s (85°/s); L 1.40 弧度/秒(80°/秒); U 2.09 弧度/秒(120°/秒); R 3.14 弧度/秒(180°/秒); B 3.14 弧度/秒(180°/秒); T 3.14 弧度/秒 (180°/秒)
TCP最大速度:协作模式1000 mm/s(以风险评估为准);普通模式 2000 mm/s
许用力矩:R 87.5 N·m; B 87.5 N·m; T 58.5 N·m
许用惯量(GD2/4):R 6.1 kg·m2; B 6.1 公斤·m2; T 4.0 公斤·m2
机器人质量:115 kg
防护等级:IP67
工作环境:0℃至+40℃;湿度 20%–80% RH(无凝露);振动≤4.9 m/s2(0.5 G);海拔高度≤1000米
功率容量:1.5 kVA(参考,随负载和运动而变化)
安装方式:落地、吸顶、墙壁、倾斜
兼容控制器:YRC1000micro
笔记
位置重复性按照 JIS B 8432 定义
最大速度为峰值,并随有效负载、姿势和运动范围而变化
功率容量是参考值,取决于负载、运动模式和循环时间
必须根据风险评估设置协作速度
应用与安装
重型零件搬运、大型工件装配、高扭矩螺钉紧固
大型或重型物品的卸垛和码垛
高处堆放和装载
紧凑的占地面积和多种安装选项可在有限空间内灵活安装